Mesures
Mesures de vitesse, wow et flutter d'une platine Transrotor
Ce site promettait des essais instrumentaux dès qu'Isostase fonctionnerait. Voici les premiers, sur une seule platine : des chiffres publiés avec leur méthode et leurs limites, pas une fiche technique.
Le contexte
Isostase pilote une Transrotor Zet 3, d'abord avec un moteur, puis avec deux. Le tableau compare plusieurs configurations d'Isostase à deux alimentations d'origine Transrotor, anonymisées (A et B) : il s'agit de situer des ordres de grandeur, pas de classer des modèles. Les alimentations d'origine ont été mesurées telles quelles, sans réglage. Toutes les mesures ont été faites sur la même platine, dans les mêmes conditions.
La méthode
- Disque : The Ultimate Analogue Test LP, face 1, piste 10 (tonalité de 3 150 Hz prévue pour le wow et flutter).
- Acquisition : interface QuantAsylum QA403, script Python, 40 secondes par passe (environ 22 tours du plateau). Quatre passes par configuration, moyennées ; elles sont très proches les unes des autres.
- Traitement : la fréquence instantanée de la tonalité est convertie en écart relatif (%), analysée par FFT, pondérée par une courbe de type AES6, puis séparée en deux bandes : wow de 0,5 à 6 Hz, flutter de 6 à 200 Hz. On prend la valeur RMS de chaque bande ; le W&F pondéré total est la racine de la somme de leurs carrés.
- Vitesse : déduite de la même tonalité, par rapport à 33,333 tr/min.
Une précision importante : il s'agit d'une pondération de type AES6 avec détection RMS. Ce n'est pas une mesure conforme à la norme AES6-2008, qui définit une détection de crête pondérée, et la séparation wow/flutter à 6 Hz est un choix de notre traitement. Ces valeurs ne sont donc pas directement comparables à celles d'une fiche technique annoncée « selon AES6 ».
Les résultats
| Configuration | Vitesse (tr/min) | Écart | Wow (%) | Flutter (%) | W&F pondéré (%) |
|---|---|---|---|---|---|
| Isostase, 2 moteurs, régulé, écoute silencieuse 70 % | 33,342 | +0,025 % | 0,0479 | 0,0175 | 0,0510 |
| Isostase, 2 moteurs, régulé, 100 % | 33,338 | +0,013 % | 0,0474 | 0,0184 | 0,0508 |
| Isostase, 2 moteurs, non régulé, 100 % | 33,339 | +0,016 % | 0,0471 | 0,0181 | 0,0505 |
| Isostase, 1 moteur, non régulé, 100 % | 33,495 | +0,48 % | 0,0412 | 0,0189 | 0,0453 |
| Isostase, 1 moteur, régulé, 100 % | 33,342 | +0,025 % | 0,0451 | 0,0194 | 0,0491 |
| Alimentation d'origine A, 1 moteur | 33,543 | +0,63 % | 0,0465 | 0,0187 | 0,0501 |
| Alimentation d'origine B (froide), 1 moteur | 33,822 | +1,47 % | 0,0462 | 0,0195 | 0,0501 |
| Alimentation d'origine B (chaude), 1 moteur | 33,656 | +0,97 % | 0,0459 | 0,0194 | 0,0498 |
L'écart est la différence entre la vitesse mesurée et 33,333 tr/min. « 70 % » et « 100 % » désignent l'amplitude de sortie d'Isostase. Dans les deux lignes de l'alimentation B, la platine est déjà en température : c'est la fréquence de sortie de l'alimentation qui change avec sa propre température. Le signe de l'écart est positif quand le plateau tourne trop vite.
Ce que ces mesures montrent
- La vitesse. Avec la régulation, la vitesse reste à 0,013 à 0,025 % de la nominale. Les alimentations d'origine, mesurées telles quelles, sont à +0,63 % et à +1,47 % (+0,97 % une fois chaude). Pour l'oreille, 0,5 % représente environ 8 cents et 1,5 % environ 25 cents, soit un quart de demi-ton. Un réglage fin de ces alimentations aurait peut-être réduit l'écart : ce qui est comparé ici, c'est leur état tel quel. Sur Isostase, le réglage fin de la fréquence, propre à chaque vitesse, permet de ramener simplement cet écart à zéro, même en boucle ouverte. Un réglage fixe ne suit toutefois pas une dérive en cours d'usage, comme celle observée sur l'alimentation B selon sa température : c'est le rôle de la régulation.
- Le wow et flutter. Tous les totaux pondérés se situent entre 0,045 et 0,051 %, avec un wow de 0,041 à 0,048 % et un flutter de 0,0175 à 0,0195 %. Isostase ne dégrade pas mesurablement le wow et flutter par rapport aux alimentations d'origine. Il ne l'améliore pas non plus : les écarts entre configurations sont trop faibles pour être interprétés.
- La régulation. Elle corrige la vitesse moyenne ; elle n'est pas conçue pour réduire un wow et flutter dont l'origine se trouve surtout dans le disque, la cellule, le bras ou le plateau.
- Le couple à 45 tr/min. Sur notre exemplaire de l'alimentation d'origine B, la tension de sortie ne suffit pas à maintenir un couple constant à 45 tr/min : le plateau peine à atteindre sa vitesse à chaque démarrage. Pour Isostase, 18 V RMS suffisent à entraîner correctement le moteur à 33⅓ tr/min ; il en faut 24 V RMS à 45 tr/min (même rapport tension/fréquence). L'unité de pré-série plafonne pour l'instant à 19,5 V RMS à 45 tr/min (mesurés sur 150 Ω) ; la version de série fournira ces 24 V RMS. Ces constats sur le couple sont qualitatifs, faits sur un seul exemplaire de chaque alimentation ; les 24 V RMS viennent du rapport tension/fréquence, pas d'une mesure de couple.
Pourquoi 50 Hz ne donne pas 33,333 tr/min
La seule vraie surprise de ces mesures : à 50 Hz exactement, la platine tourne trop vite.
Avec exactement 50 Hz, un moteur synchrone donnerait en théorie 33,333 tr/min. Sur la configuration de série, la mesure dit autre chose : il faut environ 49,8 Hz (multimètre) pour que le capteur optique annonce 33,33 tr/min et que la piste de 1 kHz du disque test soit lue à 1,000 kHz. À 50 Hz exactement, le plateau tournerait donc environ 0,4 % trop vite (calcul : la vitesse d'un moteur synchrone est proportionnelle à la fréquence). Ce n'est pas une dérive : c'est un rapport mécanique statique (poulie, courroie, glissement) propre à cette platine. Une alimentation dont la fréquence est « exacte » ne garantit donc pas la bonne vitesse. Seule la mesure de la vitesse réelle du plateau le garantit, ce que fait la régulation. Le tableau (1 moteur, non régulé), en boucle ouverte à 50 Hz, donnait un écart de même sens et de même ordre de grandeur (+0,48 %).
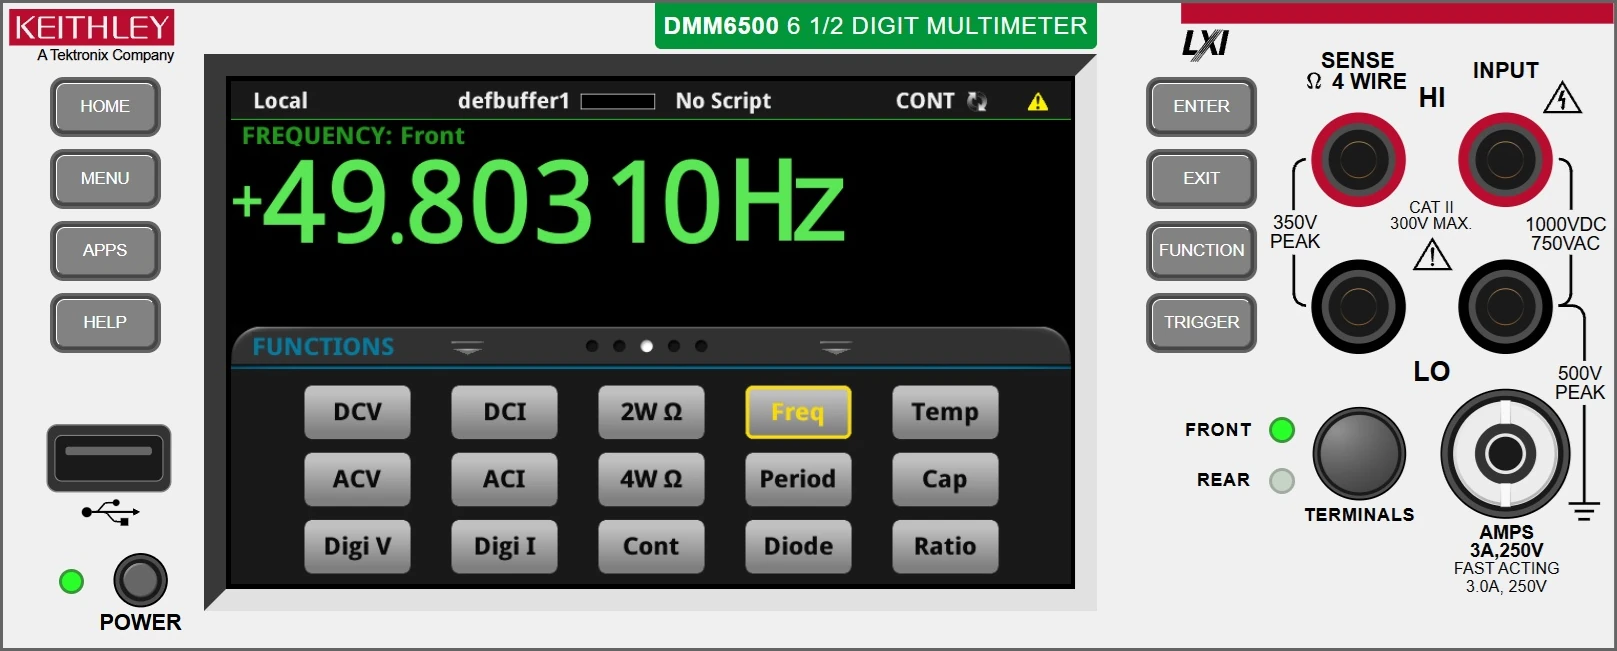
Précision du multimètre à cette fréquence : ±0,030 % de la lecture (≈ ±15 mHz) ; les derniers chiffres affichés ne sont pas significatifs.
Référence de fréquence : avant et après calibration
La fréquence de sortie d'Isostase repose sur une référence à quartz, calibrée en usine sur chaque appareil. Voici, pour la configuration de série, la fréquence de calibration de 1 kHz relevée avec un multimètre Keithley DMM6500, avant puis après la calibration.
Les deux images sont des captures de la face avant virtuelle du DMM6500 : l'interface web (LXI) de l'appareil reproduit sa face avant, affichage compris. Ce ne sont pas des photos de l'écran physique. Un clic sur une image l'ouvre en taille réelle.
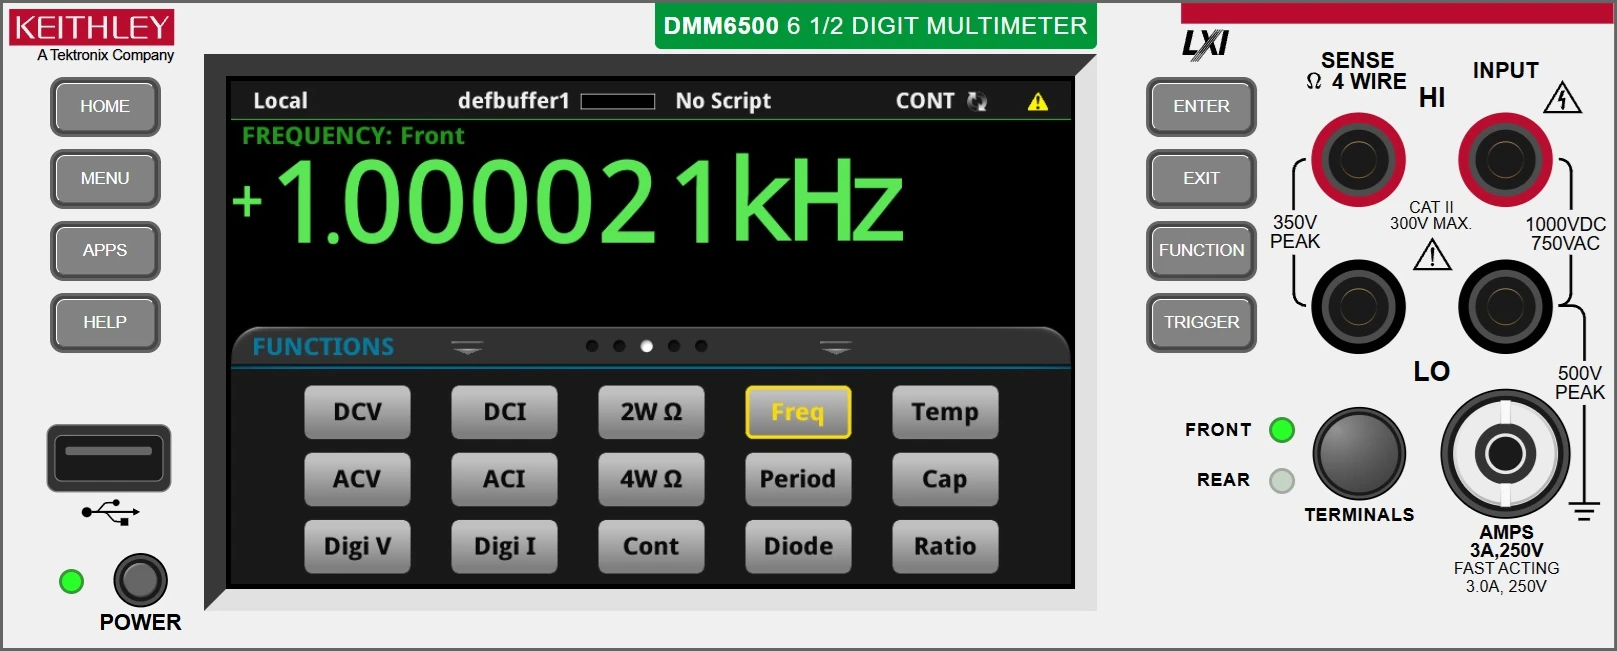
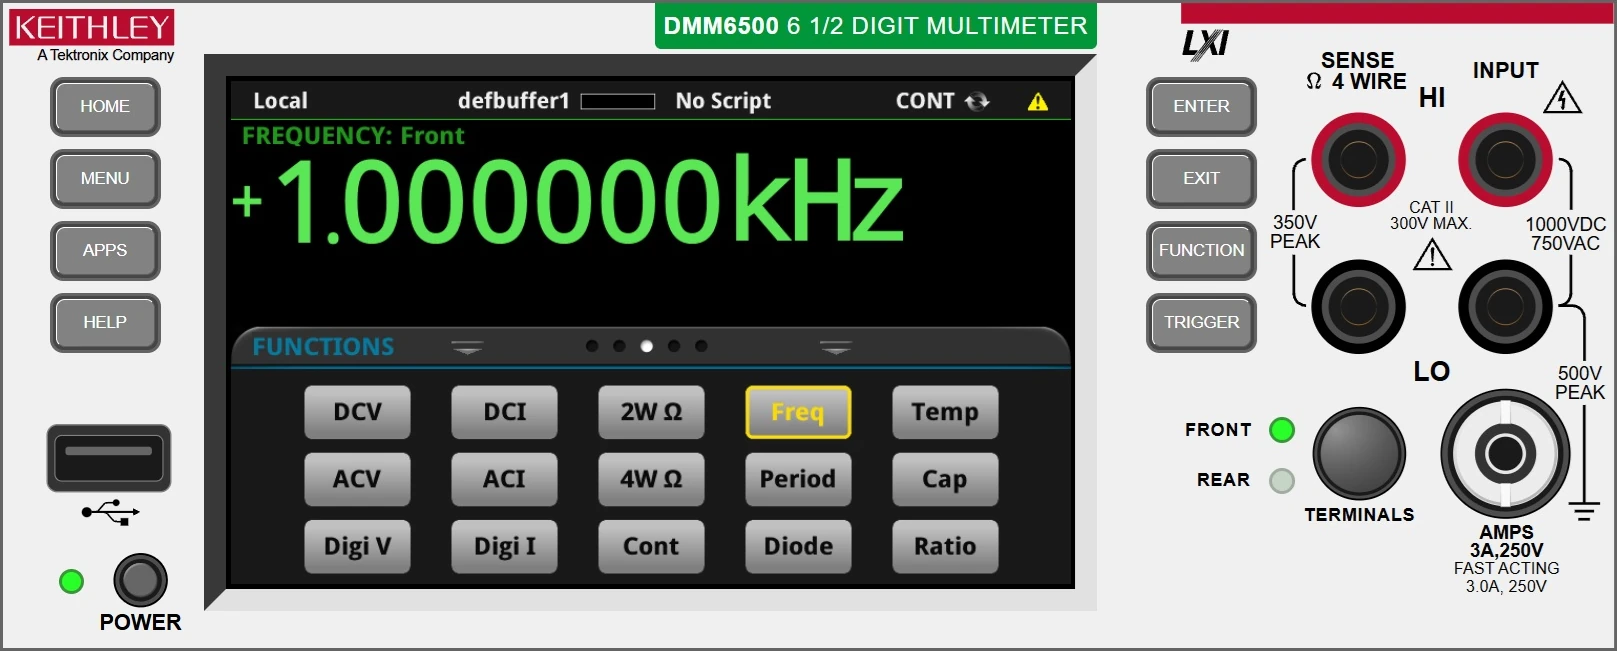
Le multimètre affiche la fréquence avec une résolution de 1 mHz (1 ppm à 1 kHz). Il a moins de six mois et sa fiche technique annonce, à 1 kHz, une incertitude de ±0,010 % de la lecture, soit 100 ppm (spécification à 2 ans). L'écart de 21 ppm avant calibration est donc inférieur à l'incertitude absolue de l'instrument : ces deux relevés, faits avec le même multimètre dans les mêmes conditions, montrent le déplacement de la fréquence, mais ne démontrent pas à eux seuls une exactitude absolue de 1 ppm.
Les sorties moteur à l'oscilloscope
Même principe que pour la fréquence : ces captures viennent de la face avant virtuelle d'un oscilloscope Keysight DSO-X 2014A (100 MHz), affichée dans un navigateur. Elles montrent, pour la configuration de série, les deux phases de la sortie moteur (voie 1 en jaune, voie 2 en vert ; 10 V/div, 5 ms/div), moteur en charge, à 100 % puis à 70 % (écoute silencieuse). Un clic sur une image l'ouvre en taille réelle.
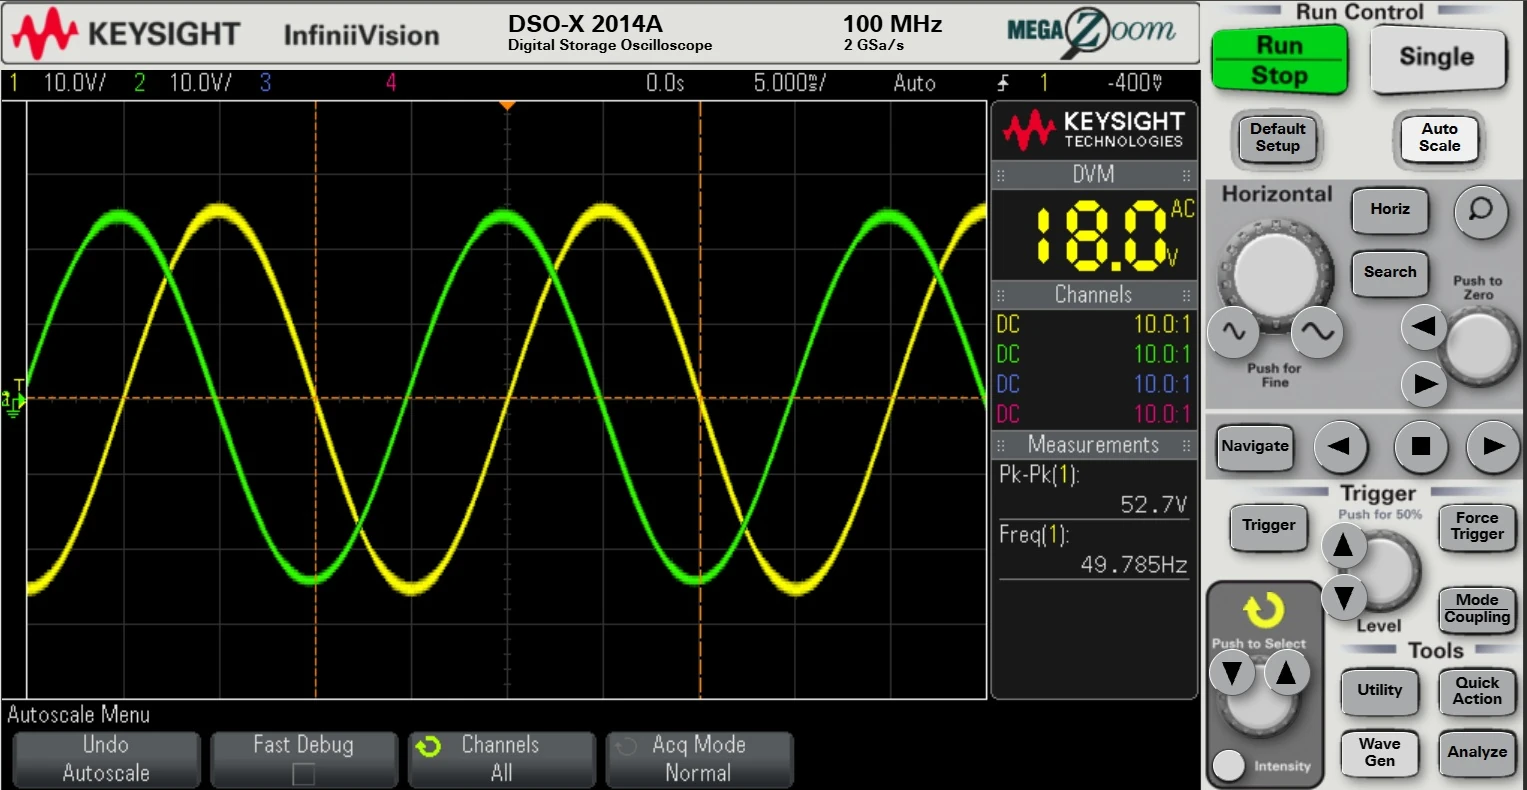
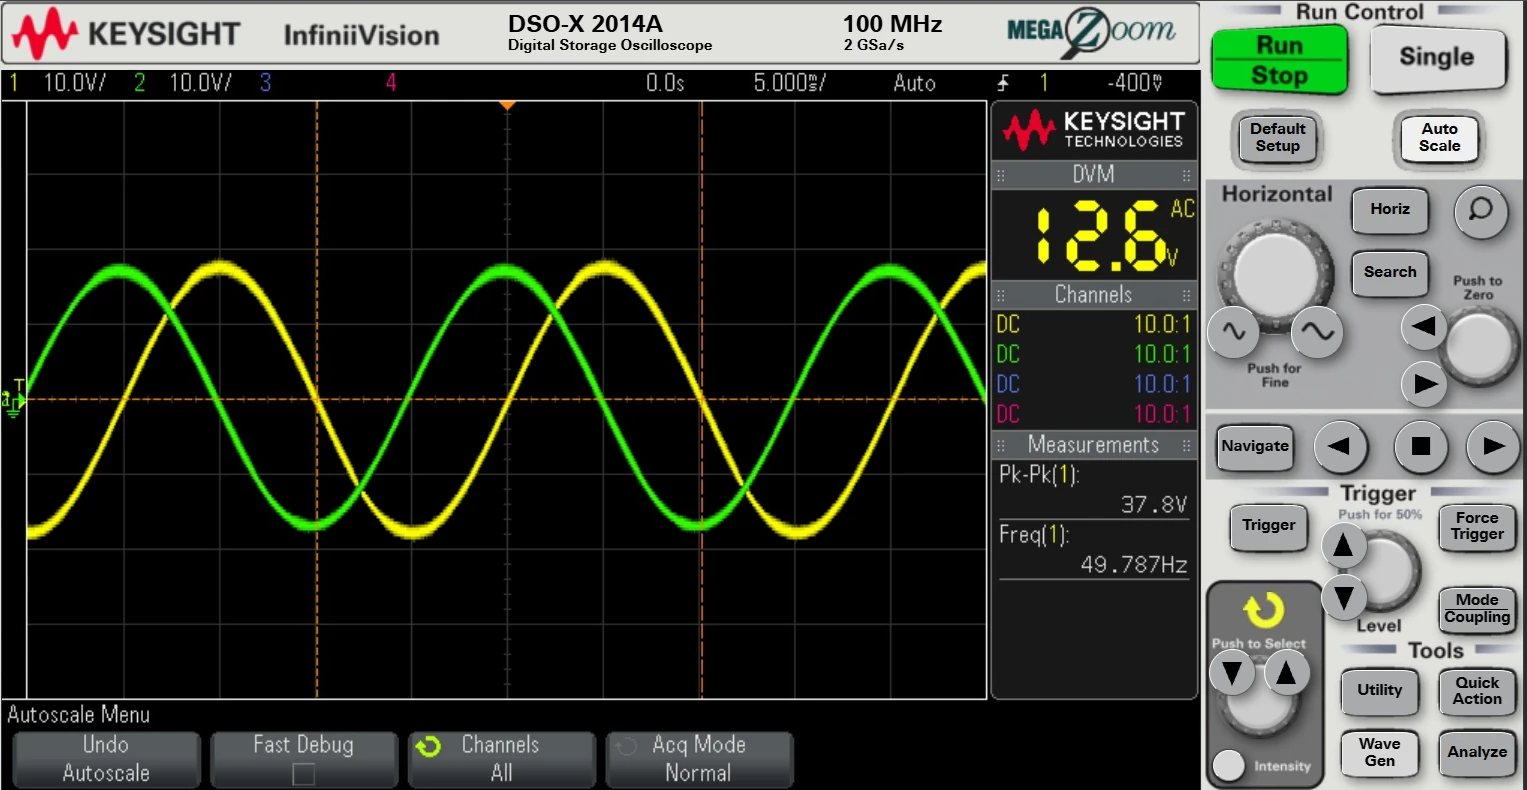
Les deux sinusoïdes sont régulières et décalées d'environ 90° (un quart de période) sur cette capture, la phase étant ajustée automatiquement et individuellement pour chaque moteur. À ce moment, le capteur optique annonce 33,33 tr/min, la piste de 1 kHz du disque test est lue à 1,000 kHz, et la fréquence de sortie est d'environ 49,8 Hz au multimètre. L'amplitude passe de 52,7 à 37,8 V crête à crête, soit environ 72 % de la valeur à 100 % pour un réglage à 70 %, ce qui reste dans l'incertitude de l'oscilloscope.
Avec les moteurs, le sommet des sinusoïdes est un peu épais. Les mesures sont faites avec les moteurs en place et en rotation : ils génèrent une force contre-électromotrice (FCEM) qui se superpose à la tension de sortie et parasite le signal.
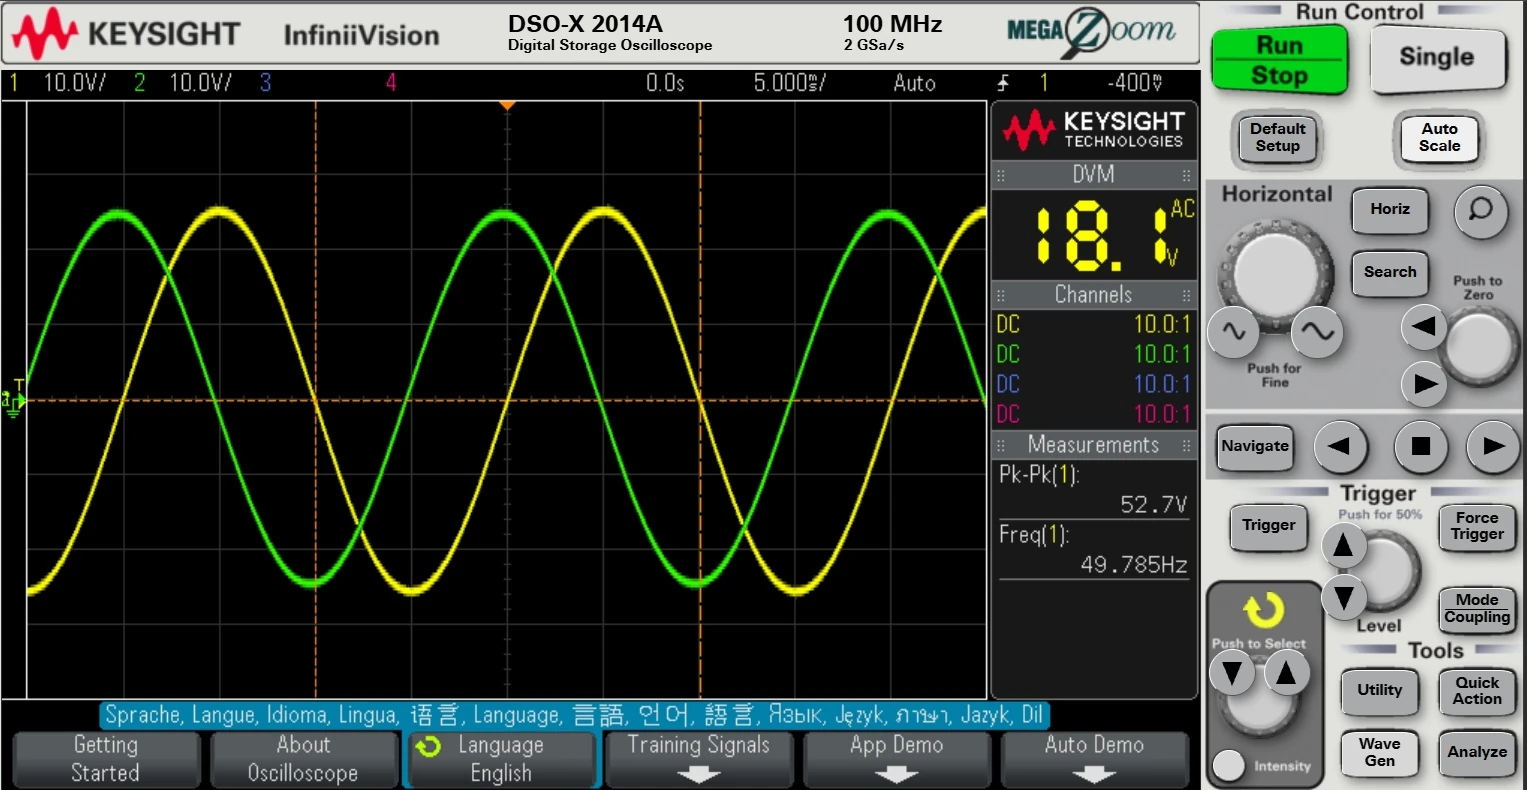
Même mesure avec des résistances de 150 Ω à la place des moteurs : l'amplitude (52,7 V crête à crête) et la fréquence (49,785 Hz) sont inchangées, mais la trace est nettement plus fine. Le parasite vient donc des moteurs, ni de l'étage de sortie ni de la chaîne numérique.
La distorsion et le bruit de la tension de sortie
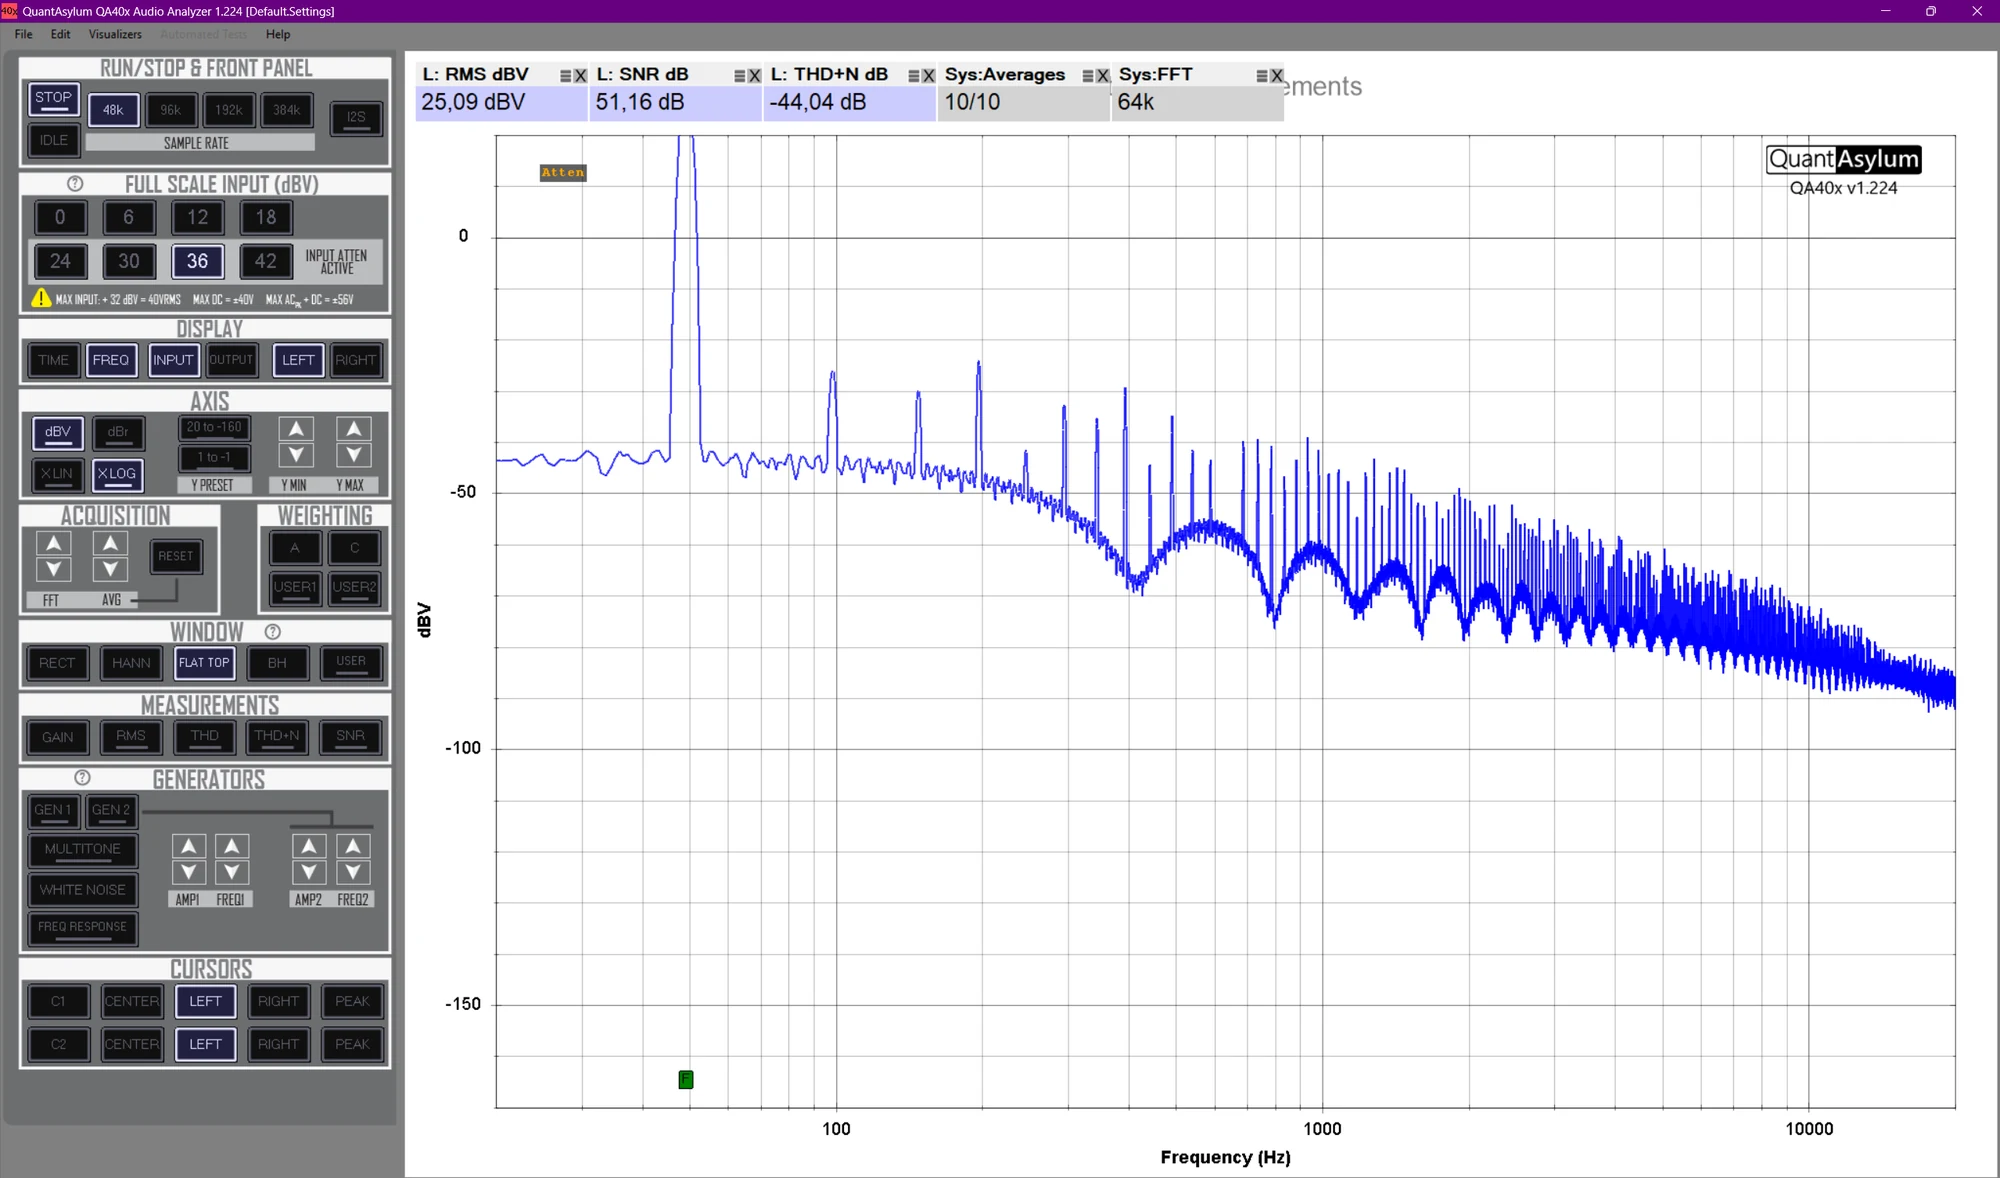
Isostase n'est pas un amplificateur audio : elle alimente des moteurs synchrones à une fréquence de 50 à 120 Hz. Le THD+N est donc utilisé ici comme indicateur de la pureté de la tension de sortie, pas comme une grandeur d'écoute. Mesures à l'analyseur QuantAsylum QA403 sur la sortie d'Isostase, en configuration de série : d'abord avec des résistances de 150 Ω à la place des moteurs (à environ 50 Hz, soit 33⅓ tr/min, puis à environ 67 Hz, soit 45 tr/min), puis avec les moteurs en place à 33⅓ tr/min. FFT de 64 k points, échantillonnage à 48 kHz, fenêtre flat top, 10 moyennes.
| Charge | Vitesse | Niveau | THD+N | Rapport signal/bruit |
|---|---|---|---|---|
| 150 Ω | 33⅓ tr/min | 25,08 dBV (18,0 V RMS) | −66,50 dB (0,047 %) | 94,23 dB |
| 150 Ω | 45 tr/min | 25,79 dBV (19,5 V RMS) | −66,97 dB (0,045 %) | 93,37 dB |
| Moteurs | 33⅓ tr/min | 25,09 dBV (18,0 V RMS) | −44,04 dB (0,63 %) | 51,16 dB |
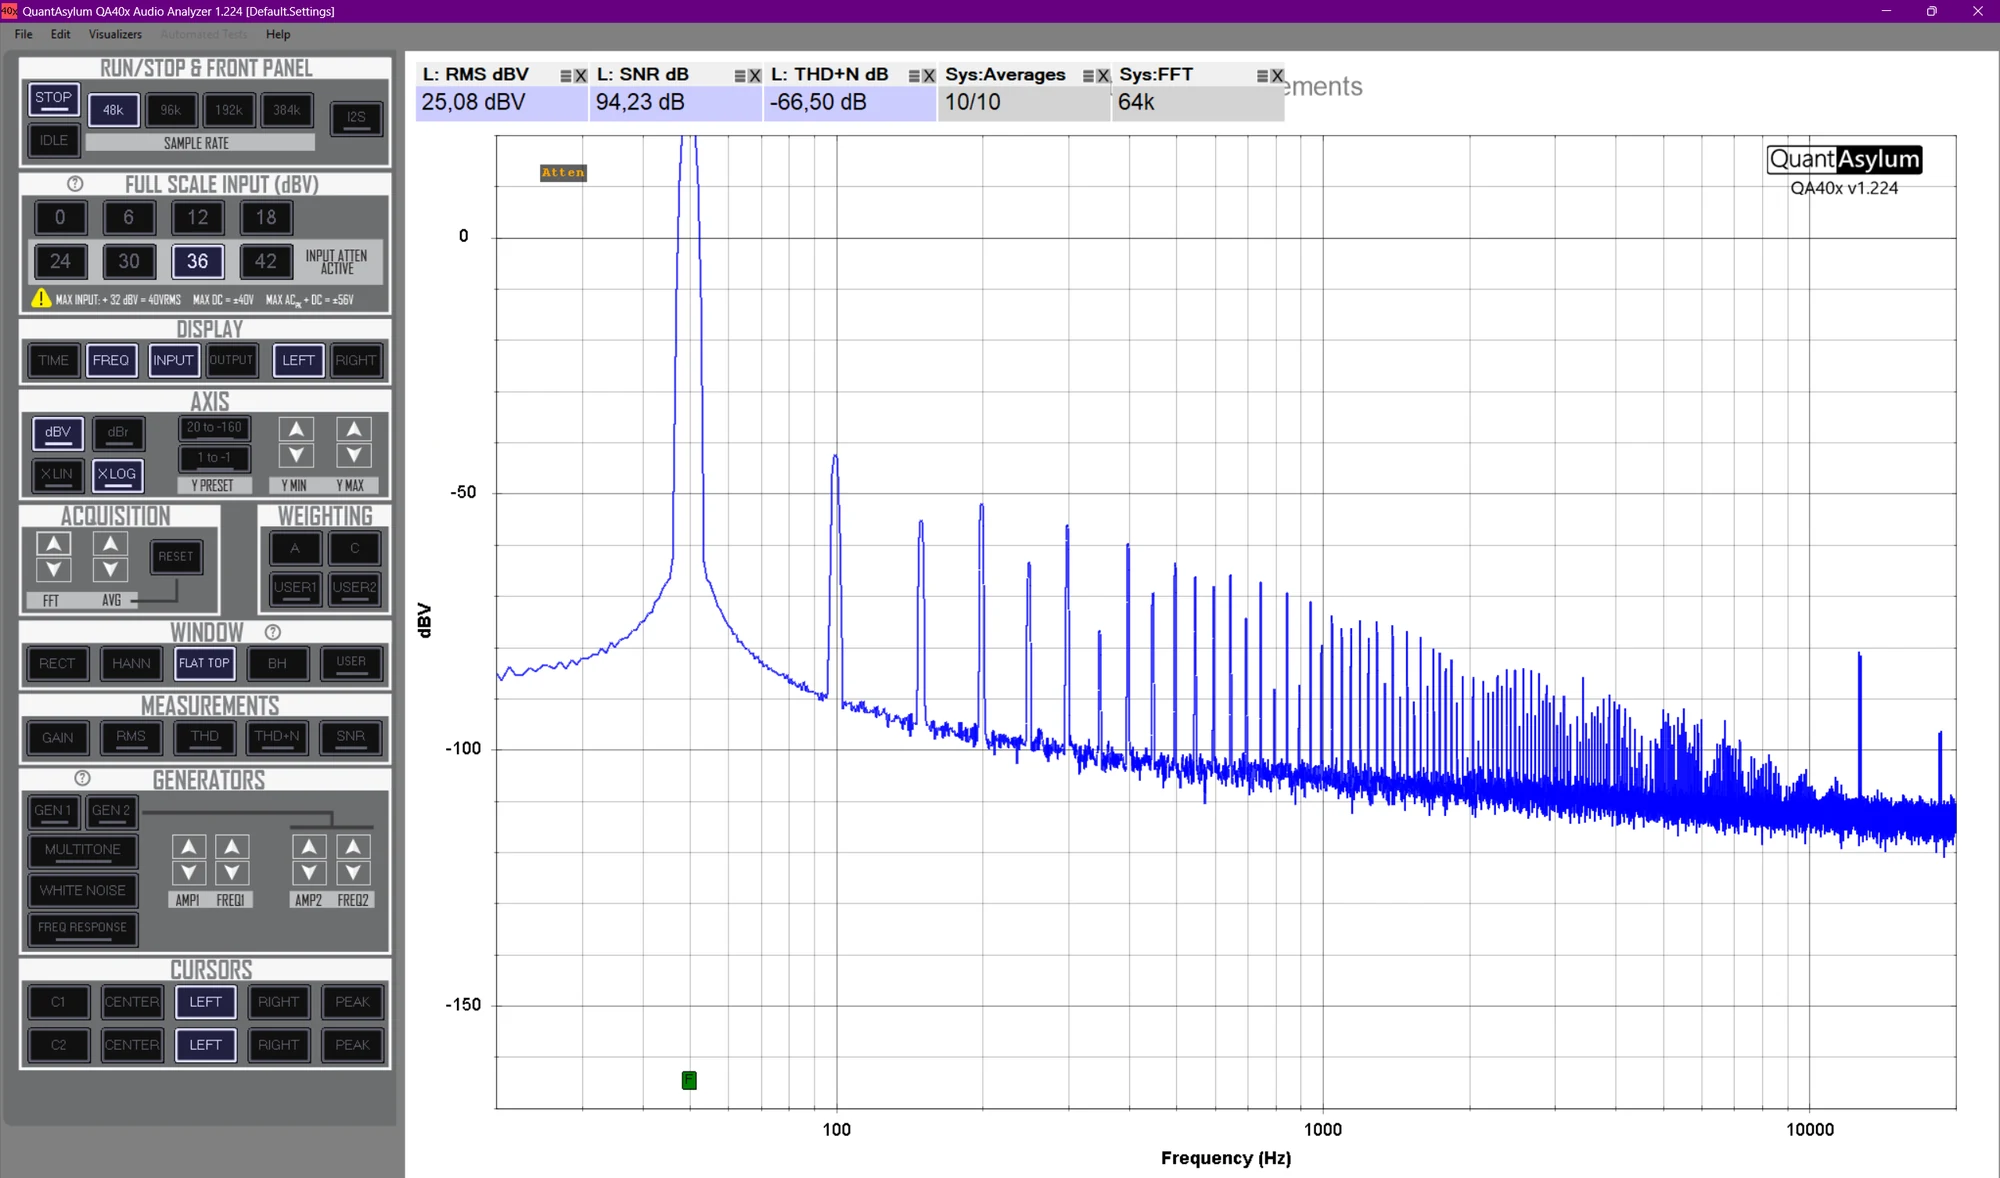
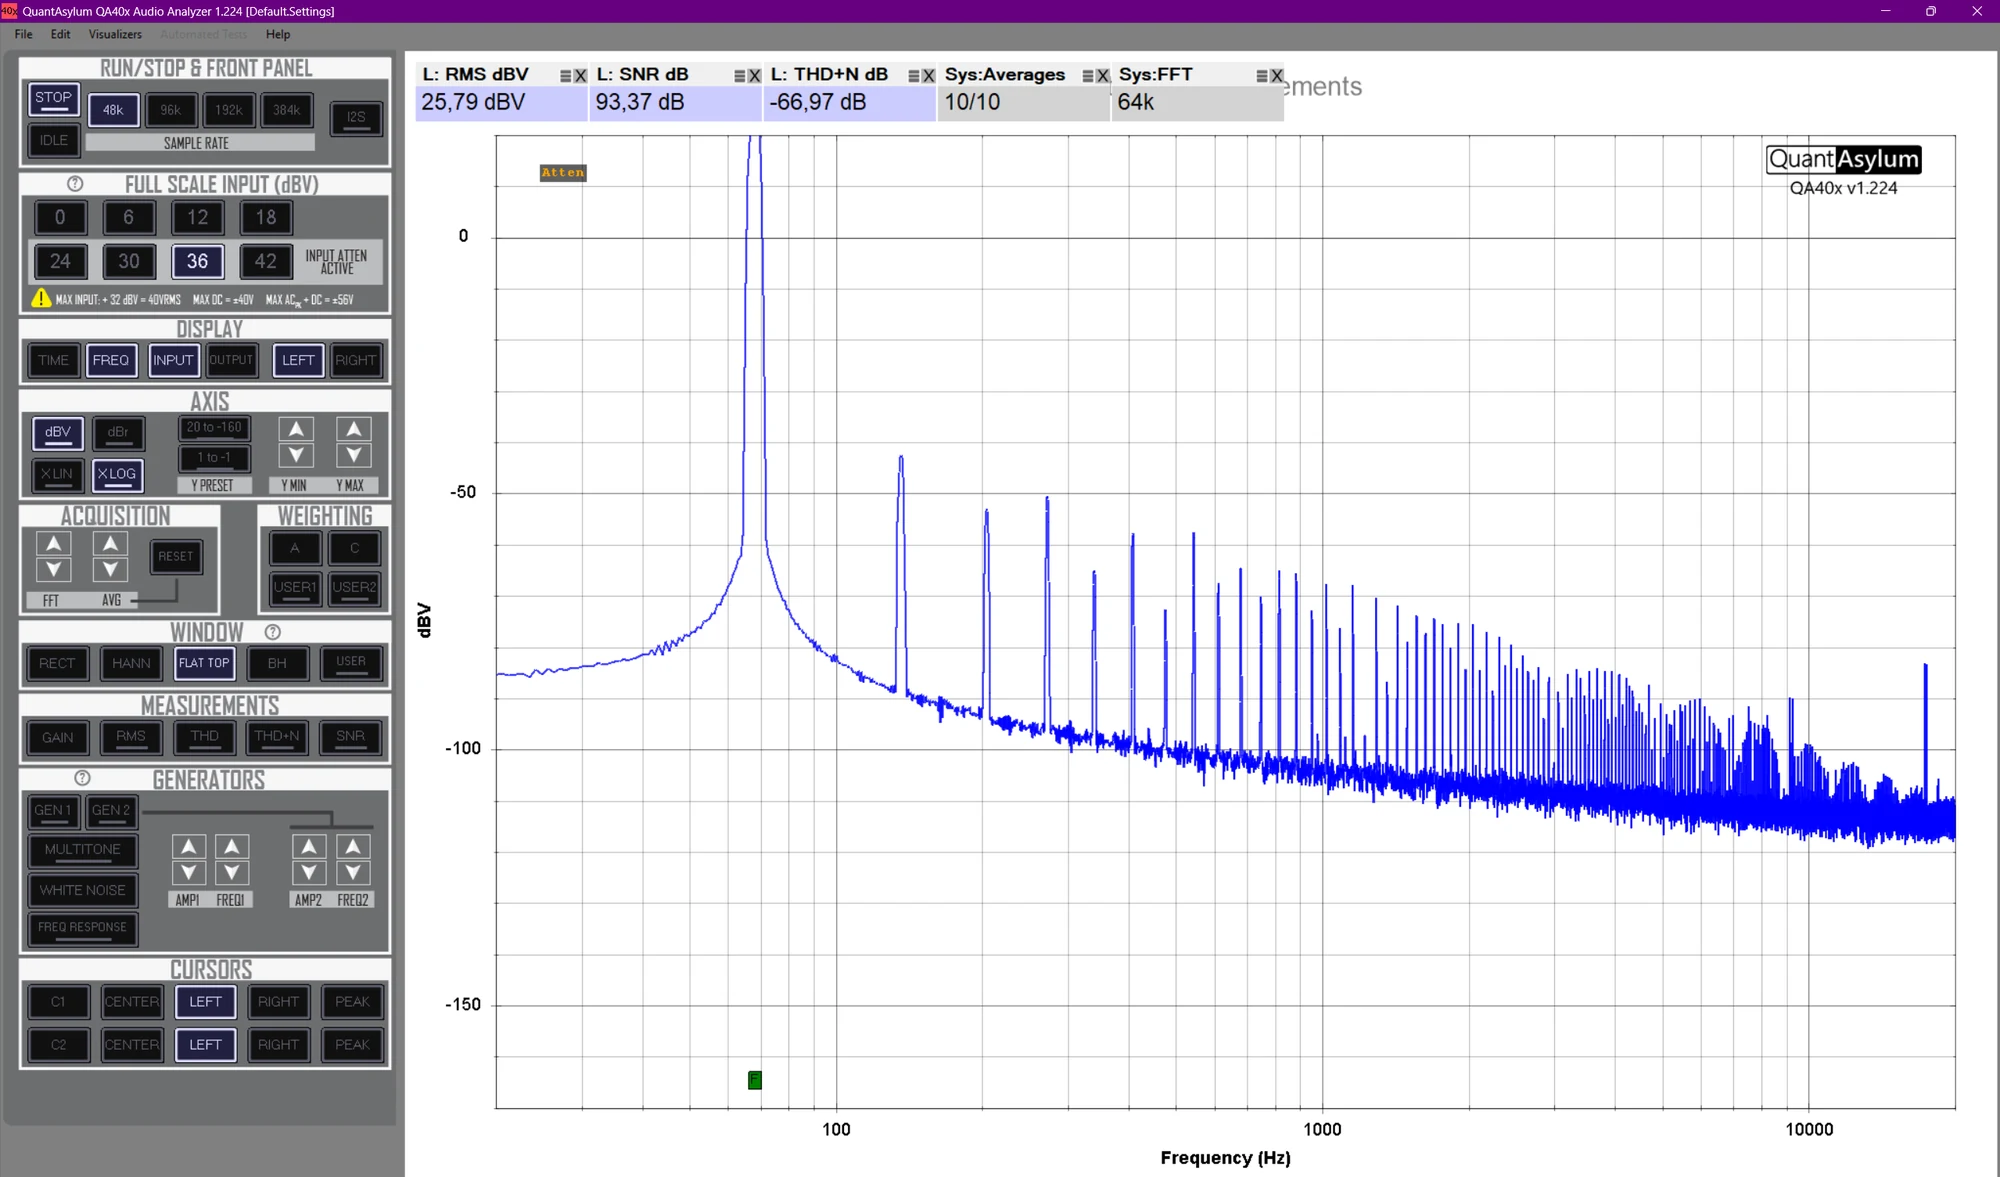
Sur résistances, le THD+N est de 0,045 à 0,047 %. Le deuxième harmonique domine, à environ −68 dB sous le fondamental ; tous les suivants sont à −76 dB ou moins, et le bruit, à −94 et −93 dB, est négligeable devant la distorsion. Les valeurs par harmonique sont lues sur le graphique, à environ ±1 dB ; leur somme redonne bien le THD+N affiché. Les raies se déplacent avec la fréquence de sortie (autour de 100, 150 et 200 Hz à 33⅓ tr/min, autour de 135, 200 et 270 Hz à 45 tr/min) : elles ne viennent donc pas du secteur.
Avec les moteurs, le THD+N passe à 0,63 %, soit 13 à 14 fois plus. Le plancher de bruit monte de 30 à 40 dB selon la fréquence : le rapport signal/bruit tombe de 94 à 51 dB, et les harmoniques 2 à 8 sortent entre −49 et −67 dB sous le fondamental (lecture sur le graphique ; leur somme est d'environ −45 dB et, avec le bruit, redonne le THD+N affiché). C'est cohérent avec l'épaisseur de trace vue à l'oscilloscope : un bruit à −51 dB d'un signal de 18 V RMS représente environ 50 mV RMS. Ce supplément vient des moteurs, ni de l'étage de sortie ni de la chaîne numérique : seule la charge change, et il disparaît quand les moteurs sont remplacés par des résistances.
Démarrage et arrêt
Temps mesurés avec un plateau de 12 kg, à partir de l'arrêt. La « montée » est le temps nécessaire pour atteindre la vitesse nominale à ±0,5 %. La régulation par capteur optique est inactive pendant la montée : elle s'active à la fin de la rampe et se stabilise en 3 s. Sans capteur, la platine est donc prête à l'écoute dès la fin de la montée ; avec le capteur, 3 s plus tard.
| Vitesse (tr/min) | Moteurs | Montée (±0,5 %) | Prêt à écouter, sans capteur | Prêt à écouter, avec capteur | Rampe d'arrêt | Arrêt total |
|---|---|---|---|---|---|---|
| 33⅓ | 1 moteur | 7,0 s | 7,0 s | 10,0 s | 4,2 s | 5,0 s |
| 33⅓ | 2 moteurs | 5,0 s | 5,0 s | 8,0 s | 2,1 s | 2,9 s |
| 45 | 1 moteur | 8,5 s | 8,5 s | 11,5 s | 6,0 s | 6,8 s |
| 45 | 2 moteurs | 5,8 s | 5,8 s | 8,8 s | 3,0 s | 3,8 s |
| 78 | 1 moteur | 26,2 s | 26,2 s | 29,2 s | 11,1 s | 12,0 s |
| 78 | 2 moteurs | 14,6 s | 14,6 s | 17,6 s | 5,6 s | 6,4 s |
« Rampe d'arrêt » : durée de la décélération commandée. « Arrêt total » : durée jusqu'à l'immobilisation complète du plateau.
La montée est plus lente à 78 tr/min : les petits moteurs de ce type perdent du couple lorsque la fréquence augmente, et le programme limite l'accélération pour éviter tout décrochage. Avec deux moteurs, le couple disponible est plus grand : la montée est plus rapide et la rampe d'arrêt deux fois plus courte.
Les limites de ces mesures
- Une seule voie (voie L de l'analyseur) ; le fondamental dépasse le haut du graphique, la valeur indiquée est la tension RMS mesurée ; la mesure avec moteurs n'a été faite qu'à 33⅓ tr/min.
- Les valeurs absolues de wow et flutter reflètent toute la chaîne (disque, cellule, bras, plateau). Seule la comparaison entre configurations a un sens ici, et aucun instrument indépendant n'a servi à mesurer le W&F.
- La vitesse est déduite de la tonalité de test, recoupée par le capteur optique de la plateforme et par une piste de 1 kHz du même disque. Ces recoupements ne sont pas totalement indépendants, et aucun stroboscope à quartz n'a été utilisé.
- La pondération atténue fortement les composantes très lentes, comme l'excentricité du disque.
- La dispersion d'une passe à l'autre n'est pas publiée.
- Ces chiffres ne disent rien de ce que l'oreille entend.
Ce qu'on en retient
Sur Isostase, la vitesse est tenue à environ 0,03 % de la nominale, là où les alimentations d'origine mesurées telles quelles s'écartent de 0,6 à 1,5 %, sans dégradation mesurable du wow et flutter. D'autres mesures suivront.
Vidéos associées : Vitesse du plateau